Présentation
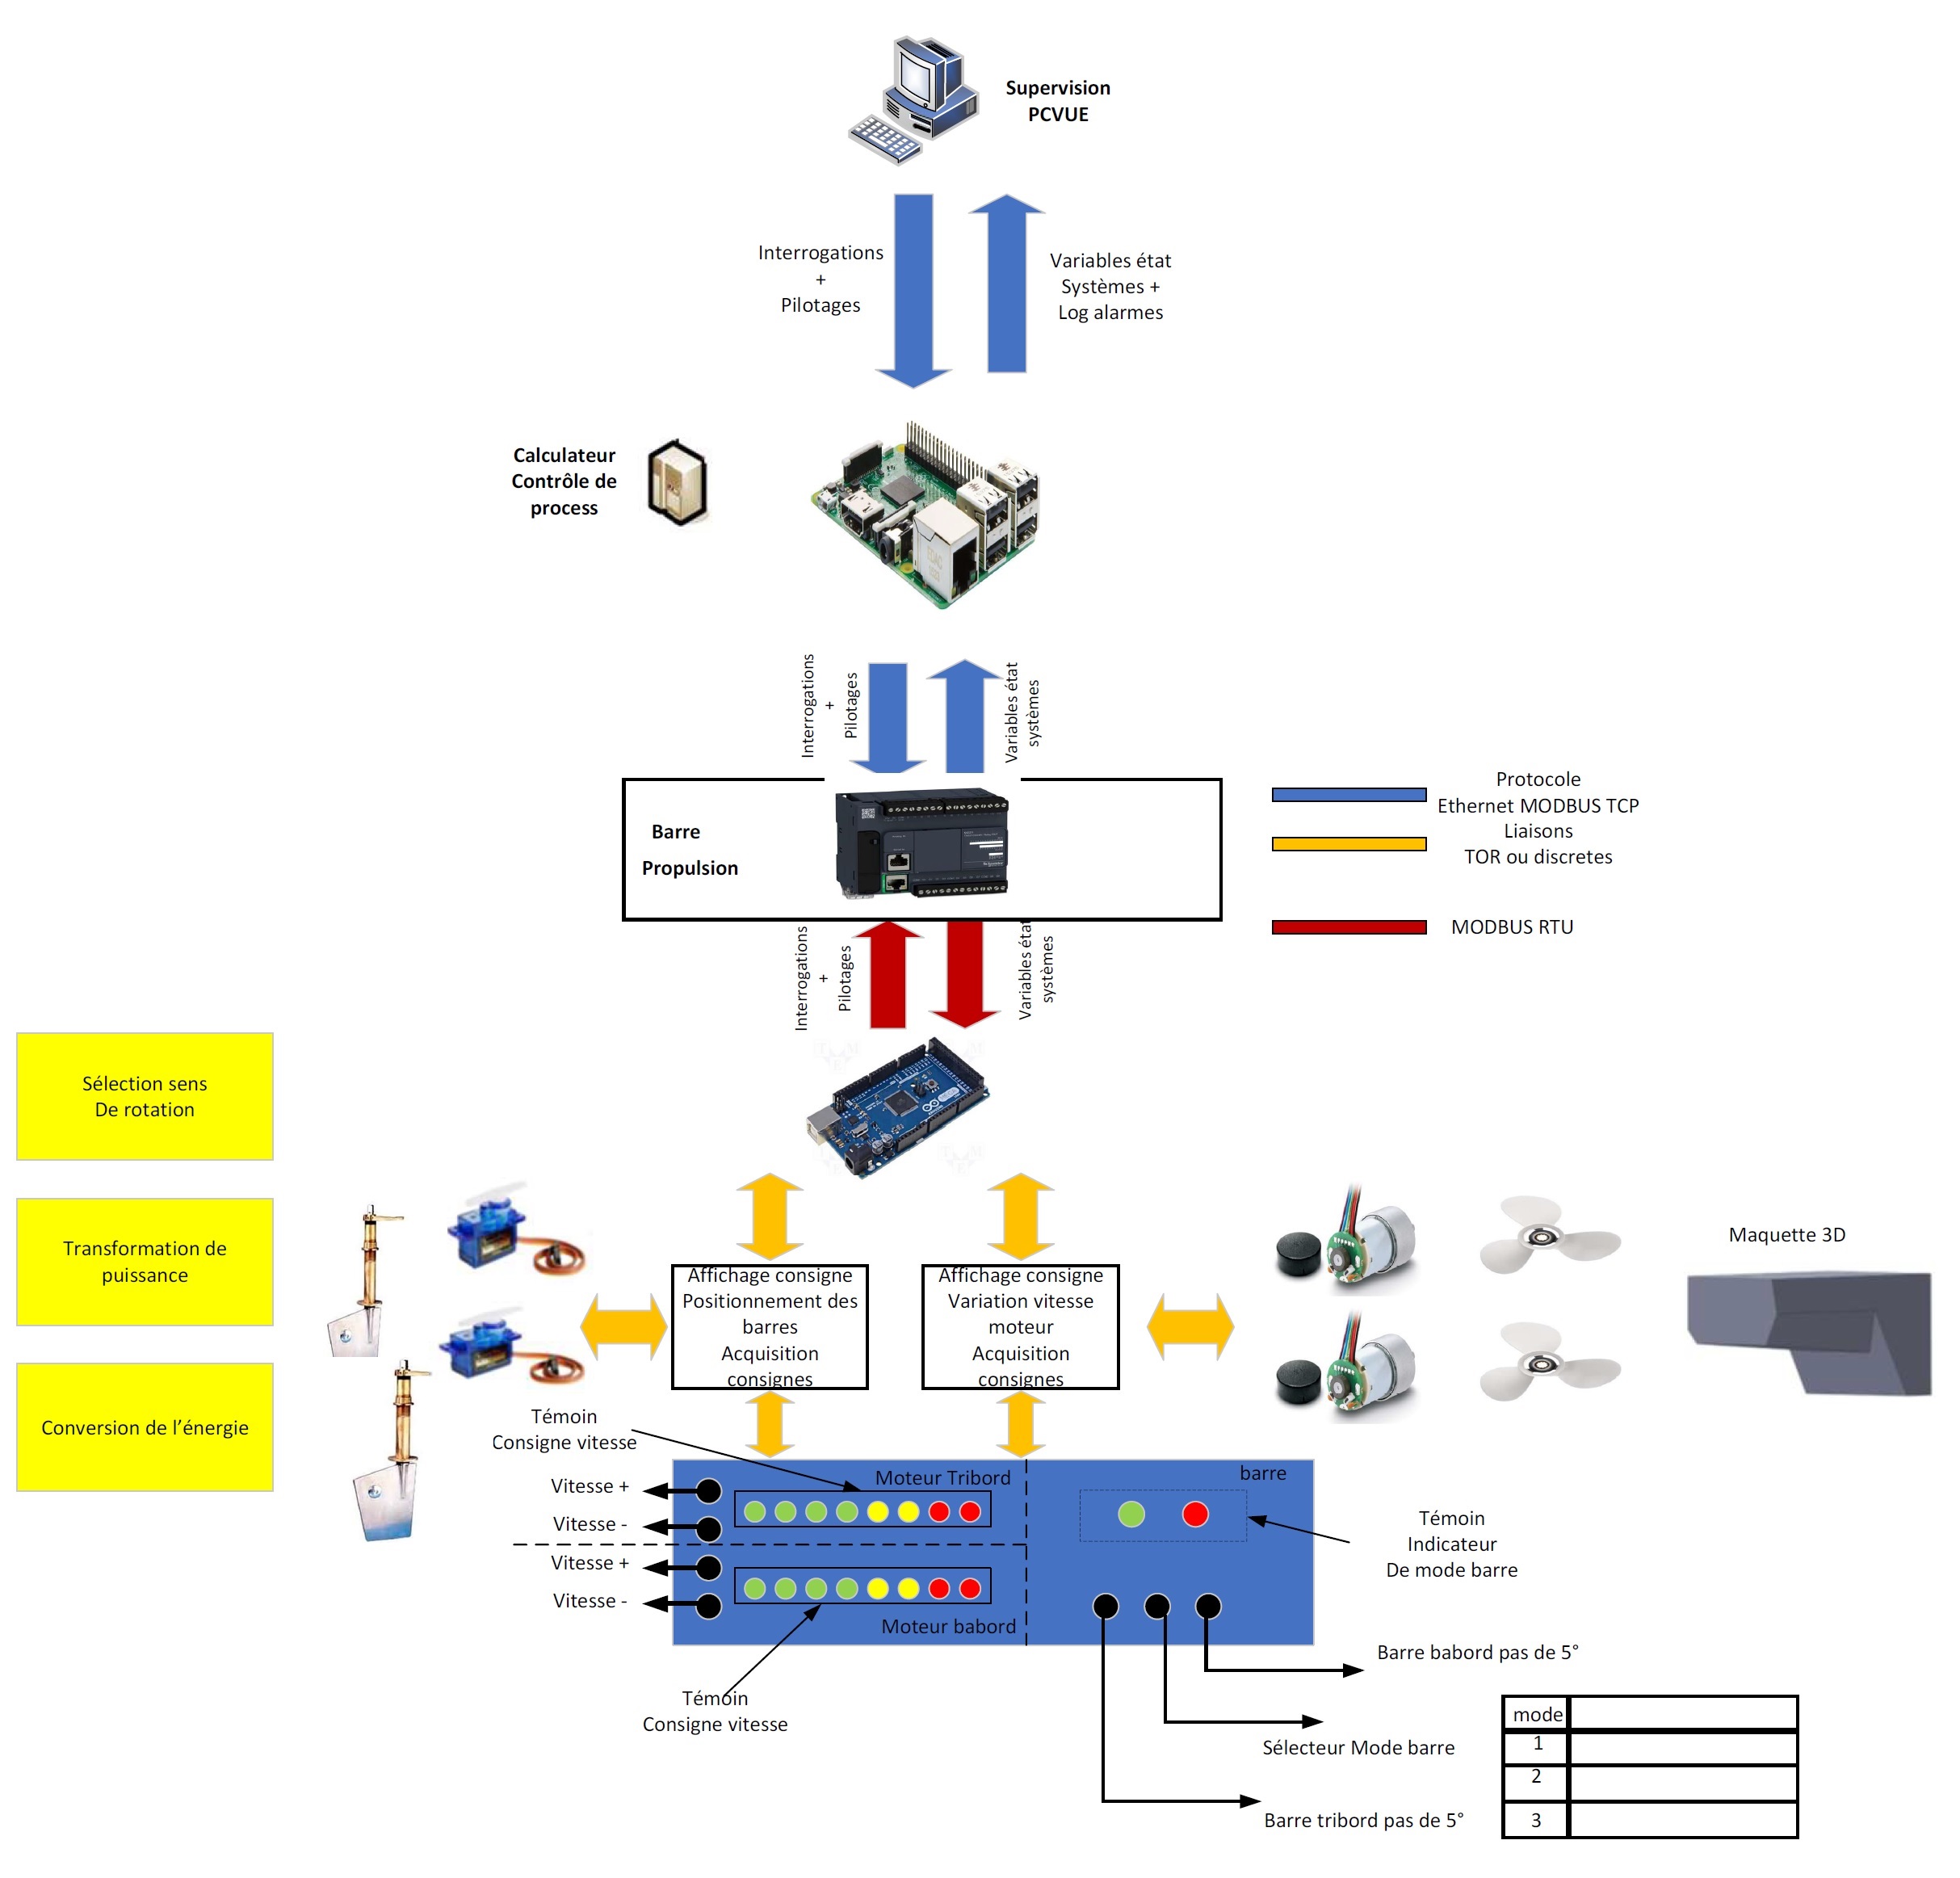
- Ce projet permet la mise en place d'un l'asservissement de vitesse d'un bateau, de la supervision aux capteurs actionneurs.
La chaine est constituée:
- D'un PC de supervision PCVUE
- D'un calculateur Raspberry PI3 pour le contrôle de procédé (Cohérence des ordes de pilotage, séquencement, remontée des
informations)
- D'un réseau IP Ethernet industriel
- Le contrôle commande assuré par un automate Modicon M221 (programme écrit en langage LADDER)
- D'une Arduino pour le pilotage des servomoteurs et l'asservissement par un correcteur PID de la vitesse
- Une maquette 3D pour accueillir partie opérative capteurs actionneurs
- De deux ponts en H pour la conversion de puissance